机器人系统也开始搞群体智能了,M-Robots OS 3.0 这次玩得挺大
三个月前我还在吐槽机器人操作系统各自为战,单机都玩不利索,更别提协作。结果深开鸿这次发布的 M-Robots OS 3.0 Beta 版,直接甩出一套分布式多机协同方案,重心从单机能力转向群体智能,确
三个月前我还在吐槽机器人操作系统各自为战,单机都玩不利索,更别提协作。结果深开鸿这次发布的 M-Robots OS 3.0 Beta 版,直接甩出一套分布式多机协同方案,重心从单机能力转向群体智能,确实让我改观了。
这次更新最抓眼球的不是某个单点功能,而是整个系统架构的转变。发布会上王皓博士展示的无人零售场景,制作机器人和配送机器人通过 M-DDS 自组网,实时同步订单信息,从下单到制作再到配送,全流程跨设备协同,一气呵成。这背后是系统对实时性和安全性的重构,中断响应时延和任务切换时延都做到了 ≤1μs,关键业务 2 秒内恢复,异常 4 秒内搞定。技术上来说,这是自研单芯多内核混合部署架构的功劳,把硬实时和可靠性都拉满了。
数据背后的门道
先看几个硬数据:中断响应时延 ≤1μs,任务切换时延 ≤1μs,启动恢复时间 2 秒/4 秒。这些数字在工业场景意味着什么?简单讲就是机器人反应速度比人快几个数量级,而且故障恢复几乎无感。跟同类系统比,ROS 2 的实时性通常只能做到毫秒级,而 M-Robots OS 直接压到微秒级,这差距可不是一星半点。
但更关键的是群体智能框架 Agent Native。它让机器人之间能自主协同,不是简单地联网通信,而是动态分配任务、共享能力。比如园区巡检场景,无人机发现火情,系统自动联动地面机器人去处置,形成发现-确认-处置的端侧闭环。这背后是 VAA 统一标识体系,每台设备有唯一数字身份,安全认证由高能力设备统一处理,单一设备被攻击时能快速切断连接,防止风险蔓延。
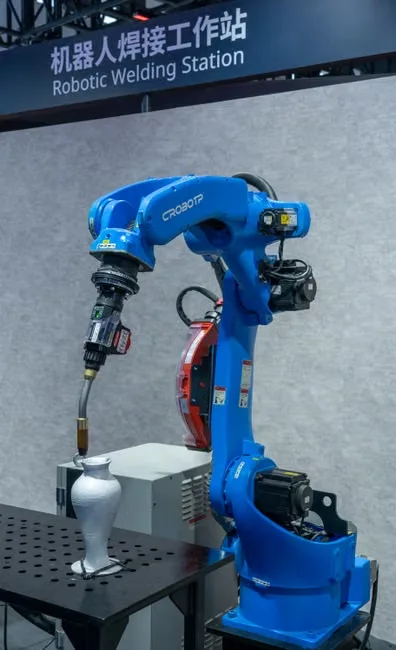
我的判断是,这套系统的安全性和实时性指标已经达到工业级门槛,但真正拉开差距的是它的生态兼容策略。
生态兼容是杀手锏
M-Robots OS 3.0 适配 ARM、RISC-V、LoongArch、x86 四大架构,兼容 ROS、Dora-rs、OpenHarmony 三大生态,覆盖 CPU、NPU、GPU、BPU 四类算力。这意味着什么?意味着开发者现有的 ROS 代码不用推翻重来,平滑迁移就能跑在鸿蒙底座上。这对行业是个大杀器,因为 ROS 在机器人领域深耕多年,积累了海量应用,M-Robots OS 直接兼容,等于站在巨人肩膀上。
对比一下,国内其他机器人操作系统,比如一些基于 Linux 的方案,往往绑定特定硬件,生态封闭。而 M-Robots OS 这种开放兼容策略,明显是想做机器人界的 Android。不过有个细节很有意思,它兼容 Dora-rs,这是个新兴的机器人中间件,主打高性能,说明深开鸿在技术路线上挺激进,不想只守着 ROS 的老本。
跟竞品掰手腕
目前机器人操作系统市场,国外有 ROS 2、Fuchsia,国内有华为的鸿蒙系统(但偏通用),还有各种垂直方案。M-Robots OS 定位在分布式多机协同,这个细分领域目前对手不多。ROS 2 虽然也有多机支持,但实时性和安全性并不突出,更适合科研场景。而 M-Robots OS 直接瞄准工业场景,比如智能制造、巡检,这些场景对实时性和可靠性要求极高,ROS 2 很难满足。
我个人判断,M-Robots OS 3.0 在实时性和群体智能上已经领先 ROS 2 一个身位,但生态成熟度还差得远。ROS 2 有庞大的社区和现成算法库,M-Robots OS 虽然兼容 ROS,但原生应用还少。所以短期看,它更适合作为 ROS 的补充,而不是替代品。
跟你有什么关系
如果你是机器人开发者,这系统值得关注。兼容 ROS 意味着你的技能可以复用,同时还能用上鸿蒙的分布式能力。如果你是工厂老板,这套系统能帮你实现多机器人协同,提升效率。比如水质检测场景,机器人自动调节实验室环境,这已经不是单一设备能干的活了。
但如果你是纯小白用户,以上这些对你来说可能完全没用。你不需要关心时延微秒级还是毫秒级,你只需要知道,未来机器人会更聪明,能互相配合干活。不过话说回来,技术落地到消费级还得几年,现在买机器人玩具还是单机为主...
本文基于 media 公开报道编译解读
本文基于 media 公开报道编译解读,查看原文